021-39529839
电 话:021-39526589-8004
联系人:覃小敏
手 机:19117262520
地 址: 中国 上海 嘉定区嘉涌路99弄6号713
更新时间:2026-10-12 浏览数:1
所属行业:仪器仪表> 工业控制装置/量表> 传感器/配件
发货地址:
产品规格:--
产品数量:10
包装说明:--
单 价:面议
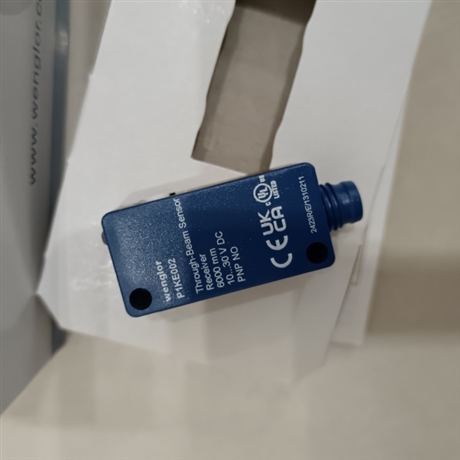
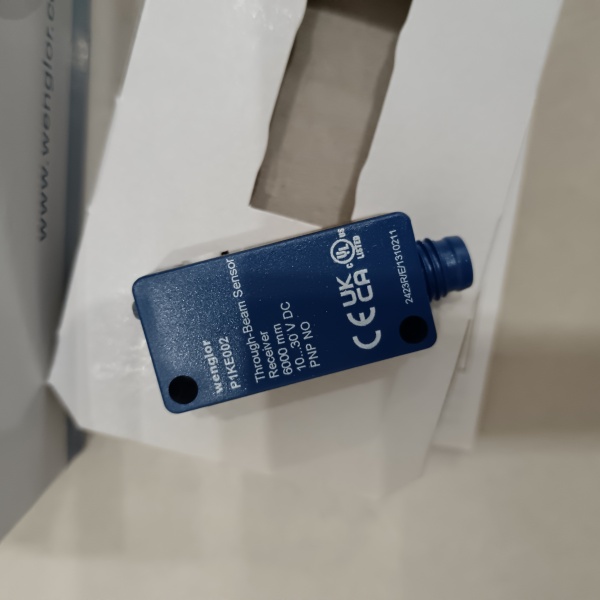
WENGLOR威格勒传感器P2KL006特点

红/棕线接电源正极(V+)
黑线接电源负极(GND)
信号与激励线
绿/蓝线接信号正极(信号线)
白/黄线接信号负极(信号线)
部分型号需额外接激励正极(SEN+)和激励负极(SEN-),用于补偿线路电阻
注意事项
绝缘处理 :所有接线需使用绝缘胶带包裹,防止短路
避免短接 :信号线、激励线不可短接,否则可能损坏传感器或影响测量精度
接通电源后,逆时针旋转灵敏度旋钮至最小检测距离位置(约20mm处)。
将被测物体放置在目标检测位置,顺时针缓慢旋转灵敏度旋钮,直到入光指示灯点亮,记录该点位为A点。
移开被测物体,继续顺时针旋转旋钮,直到背景物体触发传感器、入光指示灯点亮,再逆时针旋转旋钮直到指示灯熄灭,记录该点位为C点。
最终将灵敏度旋钮调整至A点与C点的中间位置,反复测试物体在检测位/离开检测位时的开关动作,确认输出稳定。
红外测距传感器利用红外信号遇到障碍物距离的不同反射的强度也不同的原理,进行障碍物远近的检测。红外测距传感器具有一对红外信号发射与接收二极管,发射管发射特定频率的红外信号,接收管接收这种频率的红外信号,当红外的检测方向遇到障碍物时,红外信号反射回来被接收管接收,经过处理之后,通过数字传感器接口返回到机器人主机,机器人即可利用红外的返回信号来识别周围环境的变化
WENGLOR威格勒传感器P2KL006特点
您是第34413025位访客
公司主营:德国SICK传感器,FESTO比例阀,德国FESTO电磁阀,ASCO电磁阀,NORGREN电磁阀,LEUZE传感器,CKD电磁阀,CKD气缸 沪ICP备09006758号-10
乾拓贸易是销售气缸,继电器的公司,以SMC气缸,PILZ继电器,FESTO气缸为主,产品型号规格齐全,报价合理,可满足不同客户的需求!
版权所有:上海乾拓贸易有限公司